記事ポイント
- 日米共同研究プログラム「VINES」に採択
- 街側のAIが歩行者や車両の数秒先の動きを予測
- 2026年10月から2030年3月まで研究を実施予定
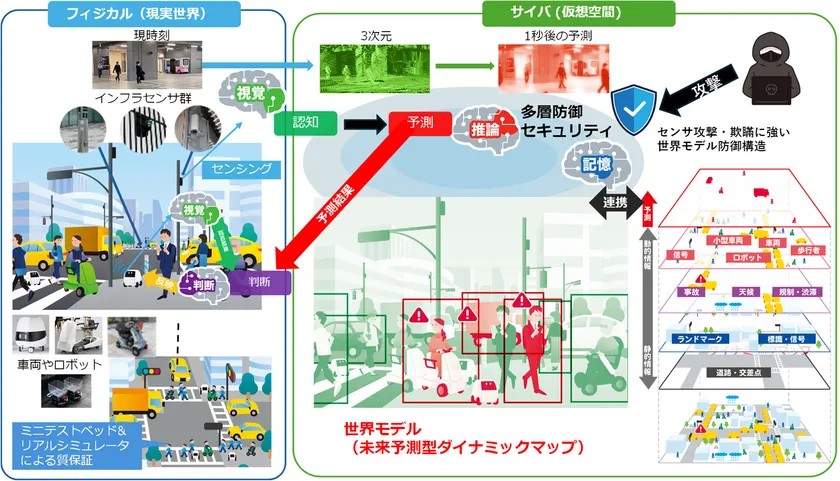
街のセンサとAIが未来予測型ダイナミックマップを構築し、小型モビリティの自動運転を支える日米共同研究です。
目次
埼玉大学ほか「千里眼:マイクロモビリティ向けインフラ統合型自動運転」
- 研究期間:2026年10月から2030年3月まで実施予定
- 研究費:日本側はJSTから総額約1.1億円(間接経費込み)、米国側はNSFから約67.5万米ドル
- 実証拠点:羽田イノベーションシティ(東京)、ニューヨーク市の都市規模無線テストベッドCOSMOS
埼玉大学、芝浦工業大学、慶應義塾大学、米国ラトガース大学による研究課題「千里眼:マイクロモビリティ向けインフラ統合型自動運転」が、日米共同研究プログラム「VINES」に採択されました。
配送ロボットや電動車いすなどのマイクロモビリティを対象に、ラストマイル輸送や高齢者の移動支援につながる自動運転技術を研究します。
自動運転の「脳」を車両から街側へ移し、LiDARやカメラの情報で構築したダイナミックマップに、AIが予測する歩行者や車両の数秒先の動きを重ねて各車両へ配信します。
車両側は「未来の地図」と小型カメラの映像を組み合わせて走行を判断し、通信が途切れた場合は車載カメラだけで走行を続けるか、安全に停止する仕組みを備えます。
日本側は自動運転ソフトウェア、LiDAR網、センサセキュリティを担当し、米国WINLABはカメラ映像の3次元処理と次世代無線通信を担当します。
成果は物流ロボット、自動配達、パーソナルモビリティなどへの展開を見込み、開発するソフトウェアやデータもオープンに公開する予定です。