記事ポイント
- 街側のAIが歩行者や車両の数秒先を予測
- 羽田とニューヨークの実際の街で検証予定
- 通信断時は車載カメラで走行継続または停止
埼玉大学、芝浦工業大学、慶應義塾大学、米国ラトガース大学の研究課題「千里眼:マイクロモビリティ向けインフラ統合型自動運転」が、日米共同研究プログラム「VINES」に採択されました。
2026年10月から2030年3月まで、街のセンサと未来を予測するAIを連携させ、小型モビリティの自動運転を支える技術を日米で研究開発する予定です。
埼玉大学 / 芝浦工業大学 / 慶應義塾大学 / 米国ラトガース大学「千里眼:マイクロモビリティ向けインフラ統合型自動運転」
- 研究期間:2026年10月から2030年3月まで(予定)
- 日本側研究費:JSTから総額約1.1億円(間接経費込み)
- 米国側研究費:NSFから約67.5万米ドル
- 日本側実証拠点:羽田イノベーションシティ(東京)
- 米国側検証拠点:ニューヨーク市の都市規模無線テストベッドCOSMOS
科学技術振興機構(JST)と米国国立科学財団(NSF)が連携する日米共同研究プログラム「VINES(Verticals-enabling Intelligent Network Systems)」の採択課題です。
日米双方の研究チームが連携し、研究開発を進めます。
配送ロボット、電動車いす、シニアカーなどのマイクロモビリティは、小型で小回りが利く電動の移動手段です。
ラストマイルの輸送や高齢者の移動支援を担う存在として期待されています。
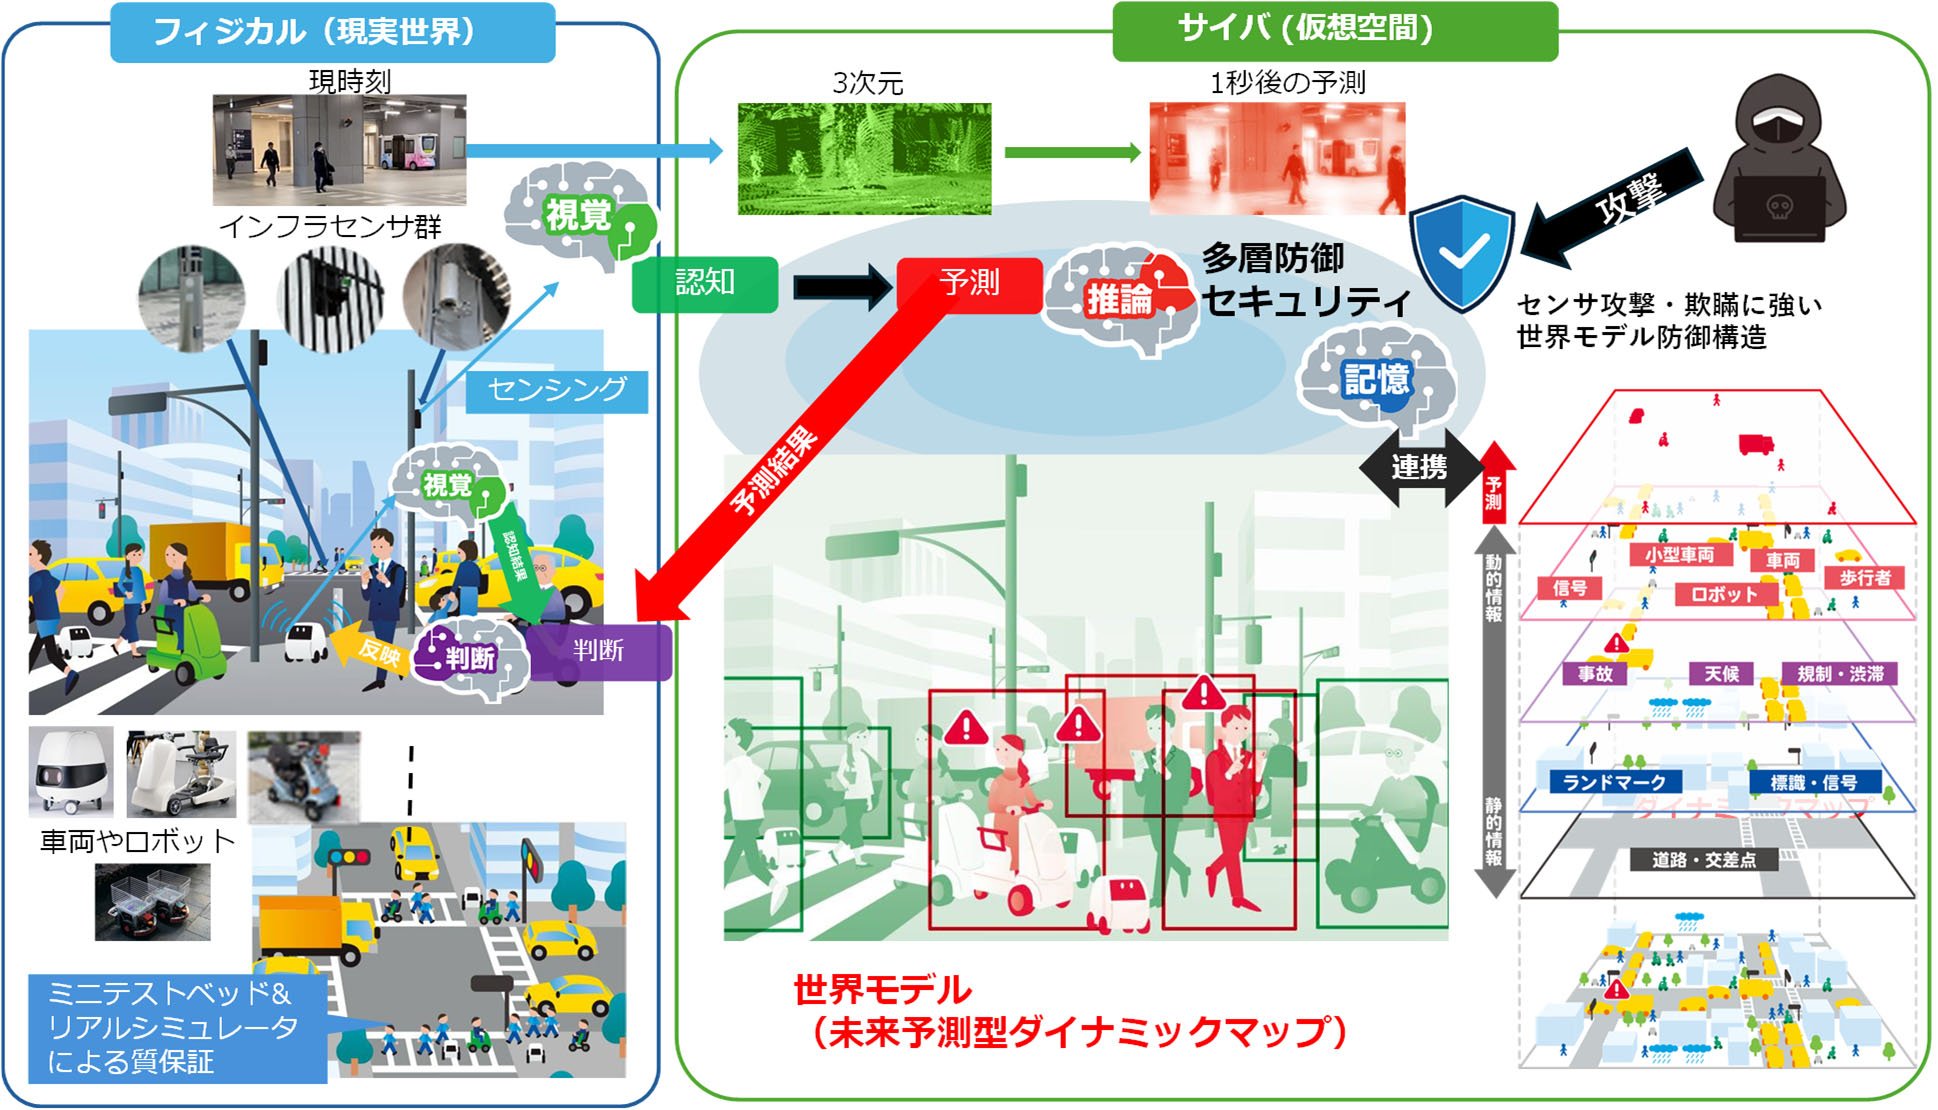
研究では、周囲を認識して先を予測する自動運転の「脳」を車両から街側へ移します。
車両側は小型カメラと軽いAIを使い、街側から届く情報と組み合わせて走行を判断します。
未来予測型ダイナミックマップ
交差点や道路脇に設置したLiDARとカメラから情報を集め、道路や建物に加えて、信号の状態や歩行者・車両の位置を反映するダイナミックマップを作ります。
LiDARはレーザー光の反射時間から、周囲の物体の位置や形を3次元で計測するセンサです。
世界モデルと呼ばれるAIが歩行者や車両の数秒先の動きを予測し、結果を地図に重ねて各車両へ配信します。
車高が低い小型モビリティでも、見通しの悪い交差点などで街側の情報を走行判断に活用できる仕組みです。
通信が途切れた場合は、車両側のカメラだけで走行を続けるか、安全に停止する仕組みも備えます。
日米の技術連携と実証
日本側は、自動運転ソフトウェア、街に設置するLiDAR網、センサへの攻撃や偽情報に対するセキュリティを担当します。
米国のWINLABは、カメラ映像の3次元処理と次世代無線通信を担当します。
開発したシステムは、シミュレータと10分の1スケールの模型の街で安全性を確認します。
その後、日本では18台のLiDARからなるセンサ網が商用運用されている羽田イノベーションシティ、米国ではCOSMOSを使い、実際の街で検証する予定です。
開発するソフトウェアとデータは、オープンに公開する予定です。
研究成果は物流ロボット、自動配達、パーソナルモビリティなどへの展開が想定されています。
研究体制
- 安積 卓也教授(埼玉大学 大学院理工学研究科):研究代表者、日本側の統括、センサ情報統合基盤・車両側制御システムの開発、統合検証
- 新熊 亮一教授(芝浦工業大学 工学部):未来を予測するAI(世界モデル)の開発、羽田イノベーションシティでの実証
- 吉岡 健太郎准教授(慶應義塾大学 理工学部):センサへの攻撃や偽情報に対するセキュリティの研究
- 鈴木 雅大特任講師(東京大学 大学院工学系研究科):安積グループ研究参加者(世界モデル・AI関連)
- Yao Liu助教(ラトガース大学 WINLAB):米国側研究代表者、カメラ映像の3次元処理と配信技術
- Narayan B. Mandayam所長(ラトガース大学 WINLAB):次世代無線通信、COSMOSテストベッドでの検証
本研究では、認知と予測の「脳」を街のインフラ側へ移すという発想の転換によって、誰もが手の届くコストと消費電力で、見通しの悪い交差点でも安心して走れる自動運転を実現したいと考えています。
街全体を見渡すセンサと未来を読むAIの連携が、小型モビリティの自動運転を支える研究です。
よくある質問
通信が途切れた場合はどのように対応しますか?
車両側のカメラだけで走行を続けるか、安全に停止する仕組みを備えます。
開発したソフトウェアやデータは利用できますか?
研究で開発するソフトウェアとデータは、オープンに公開する予定です。